Transfer-Drift
Warum gipsfreie Systeme neue Probleme schaffen
Gipsentfernung reicht nicht aus. Die meisten Magnetsysteme führen vier neue Fehlerquellen ein. Hier ist die technische Erklärung.
Zahntechniker, Erfinder & Gründer
Das Versprechen vs. die Realität
Jedes gipsfreie System gibt dasselbe Versprechen ab: schnellere Artikulation, kein Anmischen, keine Reinigung, keine Wartezeit auf das Abbinden des Gipses.
Das Versprechen ist real. Die magnetische Artikulation eines gedruckten Modells ist schneller als Gips, und niemand, der beides getan hat, bestreitet das.
Aber Schnelligkeit war nie die eigentliche Aufgabe. Gips leistet trotz des Schmutzes eine Sache hervorragend: Er hält das Modell genau dort, wo Ihre Hände es positionieren. Ein System, das Gips ersetzt, erbt diese Aufgabe. Schnelligkeit ohne Präzision ist kein Upgrade. Es ist ein Kompromiss, den niemand auf die Verpackung druckt.
Die eigentliche Frage lautet also nicht „Ist es schneller?“, sondern:
Entspricht das, was Sie auf dem Artikulator überprüfen, immer noch dem, was Sie in CAD konstruiert haben?
Sie haben eine Stunde damit verbracht, die Kontakte auf dem Bildschirm zu positionieren. Sie artikulieren das Modell, schließen den Artikulator und der Stift erreicht nicht die Nullposition. Die Kontakte passen überhaupt nicht und befinden sich nicht dort, wo Sie sie platziert haben. Nun beginnt die Fehlersuche: Scan, Ausrichtung, Konstruktion, Drucker.
Bei den meisten gipsfreien Systemen lautet die ehrliche Antwort auf diese Frage: Sie können sich nicht sicher sein. Nicht, weil die Idee falsch ist, sondern aufgrund von vier Konstruktionsentscheidungen, die in dieser Kategorie weit verbreitet sind. Jede einzelne fügt Ihrer Prozesskette eine neue Fehlerquelle hinzu.
Problem 1: Klobige Sockel, die mit Implantat-Analogen kollidieren
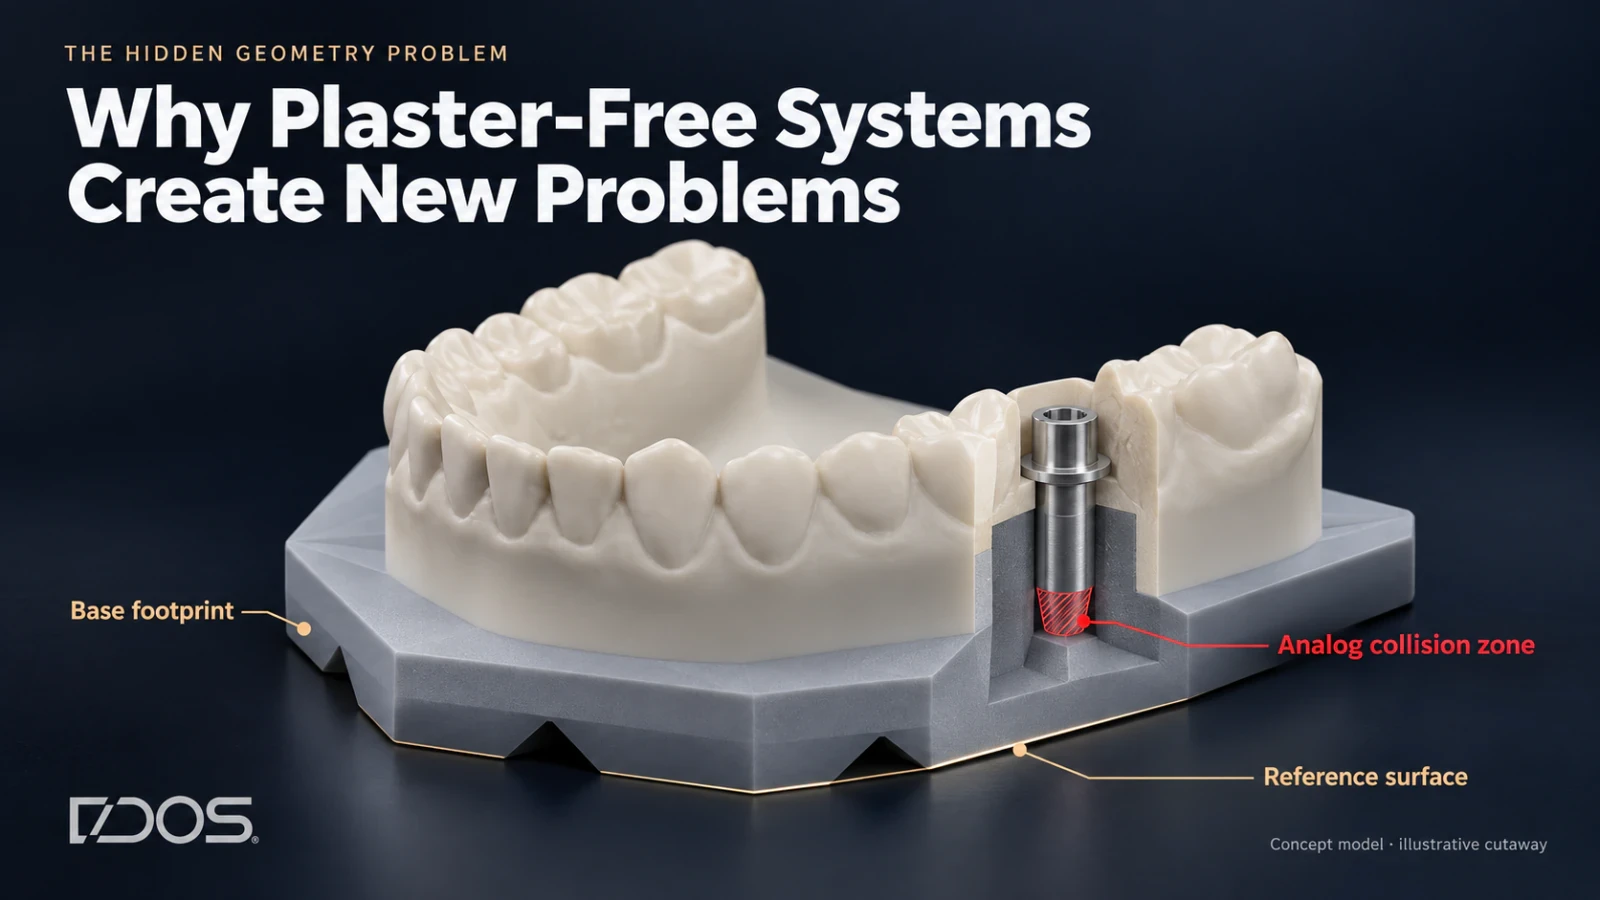
Betrachten Sie die Basis eines typischen gipsfreien Modells. Sie ist breit, dick und massiv – eine Geometrie, die stark an einen traditionellen Gips-Artikulationssockel erinnert. Das ist kein Zufall. Die meisten Systeme haben ihre Geometrie von der traditionellen Artikulatormontage übernommen, anstatt sie für ein gedrucktes Modell zu konstruieren.
Bei einer einzelnen Krone ist das tolerierbar. Bei einer Implantatversorgung kommt es zur Kollision.
Implantat-Analoge ragen nach unten in die Modellbasis hinein. Wenn das Analog an Position 5 diesen Platz benötigt und der Artikulationssockel ihn bereits einnimmt, überschneiden sich beide physisch. Im CAD sehen Sie eine Überschneidung, die Sie nicht lösen können. Am Arbeitstisch haben Sie drei Optionen, von denen keine gut ist:
Den Sockel beschleifen. Sie schaffen Platz für das Analog, entfernen dabei aber Material von der Oberfläche, die die Position des Modells auf der Platte definiert. Die Referenz ist nicht mehr die Referenz.
Einen Umweg finden. Schneiden Sie den Sockel im CAD um das Analog herum aus, dünnen Sie den Sitzbereich aus und akzeptieren Sie, dass das Modell nun auf weniger Fläche aufliegt, als konstruktiv vorgesehen war.
Für diesen Fall zu Gips zurückkehren. Das bedeutet, zwei Workflows parallel zu betreiben: einen für einfache Fälle, einen für die Fälle, die tatsächlich den Umsatz bringen.
Die dritte Option ist die, für die sich die meisten Labore letztendlich entscheiden, und das sagt alles. Komplexe Implantatversorgungen (All-on-X, Stege, Hybride, Deckprothesen) sind die wertvollsten und okklusionskritischsten Arbeiten, die ein Labor durchführt. Genau hier versagt ein klobiger Sockel zuerst.
Ein Artikulationssystem, das Ihren komplexesten Fall nicht bewältigen kann, ist kein System. Es ist eine Abkürzung für Ihre einfachen Fälle.
Das Problem sind weder die Magnete noch die Idee der gipsfreien Artikulation. Es ist die Sockelgeometrie selbst: eine Form, die von dem Prozess übernommen wurde, den sie ersetzen sollte, anstatt für den Prozess konstruiert zu sein, in dem sie tatsächlich eingesetzt wird.
Problem 2: Ein Sockel, der vorschreibt, wie Sie drucken
Das zweite Problem ergibt sich aus dem ersten. Ein klobiger Sockel wurde nicht für einen Drucker konstruiert, und der Drucker merkt das.
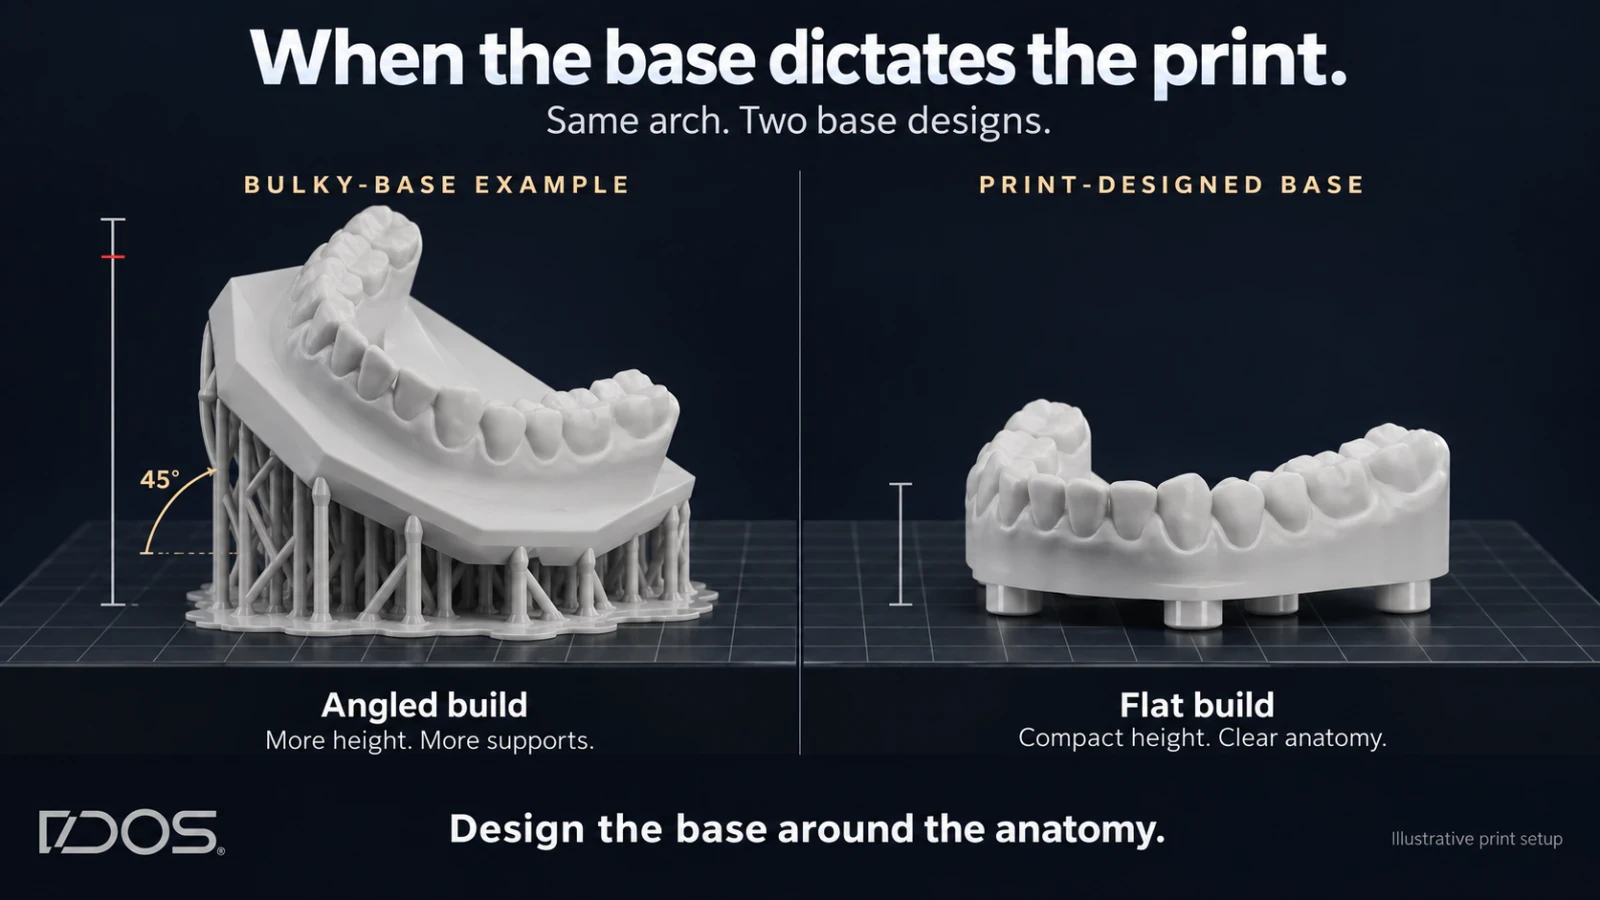
Um die Oberflächen zu schützen, die auf der Platte aufliegen, erfordern viele Systeme, dass das Modell in einem Winkel gedruckt wird, oft um 45°, anstatt flach auf der Bauplattform. Auf dem Papier ist das eine Slicer-Einstellung. In der Praxis verändert es alles im weiteren Prozess:
Die Bauhöhe steigt. Ein abgewinkeltes Ganzkiefermodell steht viel höher als ein flach liegendes. Mehr Höhe bedeutet mehr Schichten, und jede Schicht ist eine weitere Möglichkeit für kleine Fehler, die sich in der Z-Achse summieren.
Support-Strukturen landen an kritischen Stellen. Durch den Winkel berühren Supports das Modell in Bereichen, die bei einem flachen Druck niemals betroffen wären. Jeder Kontaktpunkt hinterlässt Spuren, und jede Spur muss manuell nachbearbeitet werden.
Die Plattformkapazität sinkt. Flache Modelle lassen sich nebeneinander anordnen. Angewinkelte Modelle rauben Platz. Weniger Modelle pro Druck, mehr Druckvorgänge pro Tag.
Die Druckzeit steigt. Höhere Drucke bedeuten längere Laufzeiten, bei jedem Fall, jeden Tag.
Und die wichtigste Konsequenz: Die Zähne zahlen den Preis für den Sockel.
Die Zähne sind der klinisch kritische Teil des Modells: die okklusale Anatomie, die Kontakte, die Präparationsgrenzen, der eigentliche Grund, warum das Modell existiert. Ihre Druckausrichtung sollte für sie optimiert sein. Für ein Modell bedeutet das meist: flach. Wenn der Sockel den Winkel erzwingt, optimieren Sie den unwichtigsten Teil des Modells auf Kosten des wichtigsten.
Jeder erfahrene Zahntechniker kennt die Prioritätenreihenfolge bei einem gedruckten Modell. Die Anatomie kommt zuerst. Alles andere ordnet sich ihr unter. Ein Artikulationssystem, das diese Reihenfolge umkehrt, ist falsch konstruiert.
Die Lösung ist keine bessere Support-Strategie oder ein langsamerer Druck. Es ist eine Sockelgeometrie, die von Anfang an für die additive Fertigung konzipiert wurde: eine, die flach druckt, Supports von den funktionellen Oberflächen fernhält und dennoch präzise auf der Platte sitzt.
Problem 3: Eine Konfiguration für jeden Fall
Öffnen Sie die CAD-Bibliothek der meisten gipsfreien Systeme und Sie werden eine einzige Magnetanordnung finden. Eine Position, ein Muster, angewendet auf jedes Modell.
Das ergibt Sinn, wenn jeder Fall gleich aussieht. Das tun sie aber nicht.
Ein Einzelzahnmodell mit gesunden Nachbarzähnen ist der einfachste Fall, den Ihr Labor bearbeitet. Ein Ganzkiefermodell mit vier oder sechs Implantat-Analogen, einem Segmentmodell, einem Steg oder einem tiefen Unterschnitt ist es nicht. Jedes dieser Elemente beansprucht Platz in der Modellbasis. Bei einer festen Konfiguration gibt es keine Möglichkeit, dem System zu sagen: „Nicht hier.“
Wenn also die Anatomie und das Magnetmuster kollidieren, verliert die Anatomie. Sie konstruieren den Sockel um die Hardware herum um, schwächen ihn dort, wo sich beide überschneiden, oder greifen doch wieder zu Gips.
Dies ist der Unterschied zwischen einem Produkt und einem System. Ein Produkt funktioniert für den Fall, für den es konzipiert wurde. Ein System ist für die Fälle konzipiert, die Sie tatsächlich erhalten, einschließlich der komplexen, margenstarken Arbeiten, die den Ruf Ihres Labors begründen.
Die meisten gipsfreien Systeme wurden für den einfachsten Fall entwickelt: keine Analoge, keine Stümpfe, nichts im Weg. Deshalb lassen sie sich auf Messen hervorragend präsentieren, scheitern aber an einem Dienstagnachmittag an einem All-on-6.
Ein Artikulationssystem für ein modernes Labor muss es Ihnen ermöglichen, von Fall zu Fall in der bereits verwendeten CAD-Software zu wählen, wo die Magnete platziert werden. Die Konfiguration sollte sich an die Anatomie anpassen, nicht umgekehrt.
Problem 4: Die Annahme, dass der Artikulator perfekt ist
Das vierte Problem ist das unauffälligste. Die meisten gipsfreien Systeme setzen voraus, dass Ihr Artikulator präzise ist und Ihr Drucker exakt das druckt, was in der Datei steht.
Beide Annahmen sind riskant.
Artikulatoren sind mechanische Instrumente mit eigenen Toleranzen: Montageplatten, die nicht identisch sitzen, Gelenkspiel, Verschleiß durch jahrelangen täglichen Gebrauch. Zwei Artikulatoren desselben Modells auf demselben Tisch halten eine Platte nicht zwingend in derselben Position. Auch Ihr Drucker, das Kunstharz und Ihr Nachhärtungsprozess hinterlassen Spuren auf dem Modell: ein konstanter vertikaler Versatz hier, ein minimaler Unterschied in der horizontalen Ebene dort.
Ein System ohne Kalibrierungsschritt behandelt all dies als nicht existent. Es liefert eine Platte mit Nennmaßen, liefert ein Modell mit Nennmaßen und erwartet, dass beide genau dort zusammentreffen, wo es die CAD-Datei vorgegeben hat. Wenn dem nicht so ist, sagt Ihnen im gesamten Workflow niemand, warum.
Rechnen wir das zusammen: Eine Sockelgeometrie, die nicht für den Druck konzipiert ist. Eine Druckausrichtung, die von diesem Sockel diktiert wird. Eine starre Konfiguration, die mit komplexer Anatomie kollidiert. Keine Kalibrierung auf Ihre eigenen Geräte. Das sind vier Variablen, die das System einführt, zusätzlich zu jenen, die Sie ohnehin verwalten müssen: Scan, Design, Drucker, Resin, Lichthärtung.
Niemand misst die Summe dieser Fehler. Die meisten Systeme ignorieren deren Existenz schlichtweg. Und wenn der Stift nicht schließt, ist die Übertragung der Verdächtige, den niemand auf dem Zettel hat.
Um es klarzustellen: Eine Kalibrierung kann kein verschlissenes Gelenk reparieren. Das ist Wartung. Aber ein System, das auf Ihren Drucker, Ihr Resin und Ihren Artikulator kalibriert ist, beendet das Rätselraten, sodass die konstanten Abweichungen Ihres Setups nicht unbemerkt in die Artikulation einfließen.
Die Branche brauchte eine bessere Antwort
Nichts davon ist reines Marketing. Dies sind konstruktionsbedingte Konsequenzen, und jeder, der schon einmal eine Ganzkiefer-Implantatversorgung auf einer gipsfreien Platte artikuliert hat, ist mindestens einer davon begegnet.
Die gipsfreie Artikulation hat den einfachen Teil gelöst: den Verzicht auf Gips. Der schwierige Teil – sicherzustellen, dass das Modell auf dem Artikulator exakt dort landet, wo es im CAD-Design platziert wurde, und dort stabil bleibt – blieb ungelöst.
Um dieses Problem zu lösen, bedarf es eines anderen Ansatzes. Eine Sockelgeometrie, die für den 3D-Druck entwickelt und nicht von der Gipsmontage übernommen wurde. Eine Konfiguration, die sich dem Fall anpasst. Ein Kalibrierungsschritt, der auf Ihrem eigenen Drucker, Resin und Artikulator basiert. Und ein einziger Maßstab, an dem sie gemessen wird, sichtbar beim ersten Einsetzen: Der Stift schließt auf Null, die Kontakte auf dem Artikulator entsprechen den von Ihnen konstruierten Kontakten, und das Modell bewegt sich nicht.
Das ist das System, das wir bei DACOS entwickelt haben. Im nächsten Beitrag werde ich Ihnen genau zeigen, wie es funktioniert.
Erleben Sie das System, das alle vier Probleme löst →
— Antonello
Die DACOS-Technologie ist durch eine angemeldete internationale Patentanmeldung geschützt.