L’histoire derrière DACOS
Je ne voulais pas créer un énième système sans plâtre.
Comment une question, un problème d’aimants et un calibrateur qui refusait de fonctionner sont devenus le ZeroDrift™ Transfer, et pourquoi le transfert n’est plus ton problème.

C’est moi ? Le scan ? L’impression ? L’articulateur ?
Chaque fois que tu montes un modèle et que la tige incisive ne revient pas à zéro, tu te poses les mêmes questions. Ce n’est pas toi. Le problème a un nom, le transfer drift, et voici comment nous l’avons éliminé, par la conception, de l’étape du transfert.
Quatre moments qui ont changé le projet
J’ai commencé là où tu en es.
Je voulais ce que tu veux : remonter les modèles sur l’articulateur sans plâtre. Alors j’ai fait ce que tout le monde fait : un socle, un système de fixation amovible, une plaque sur l’articulateur. L’approche classique. Je pensais créer un énième système sans plâtre. Peut-être meilleur. Mais toujours dans la même catégorie.
« Et tu vas l’imprimer comment ? »
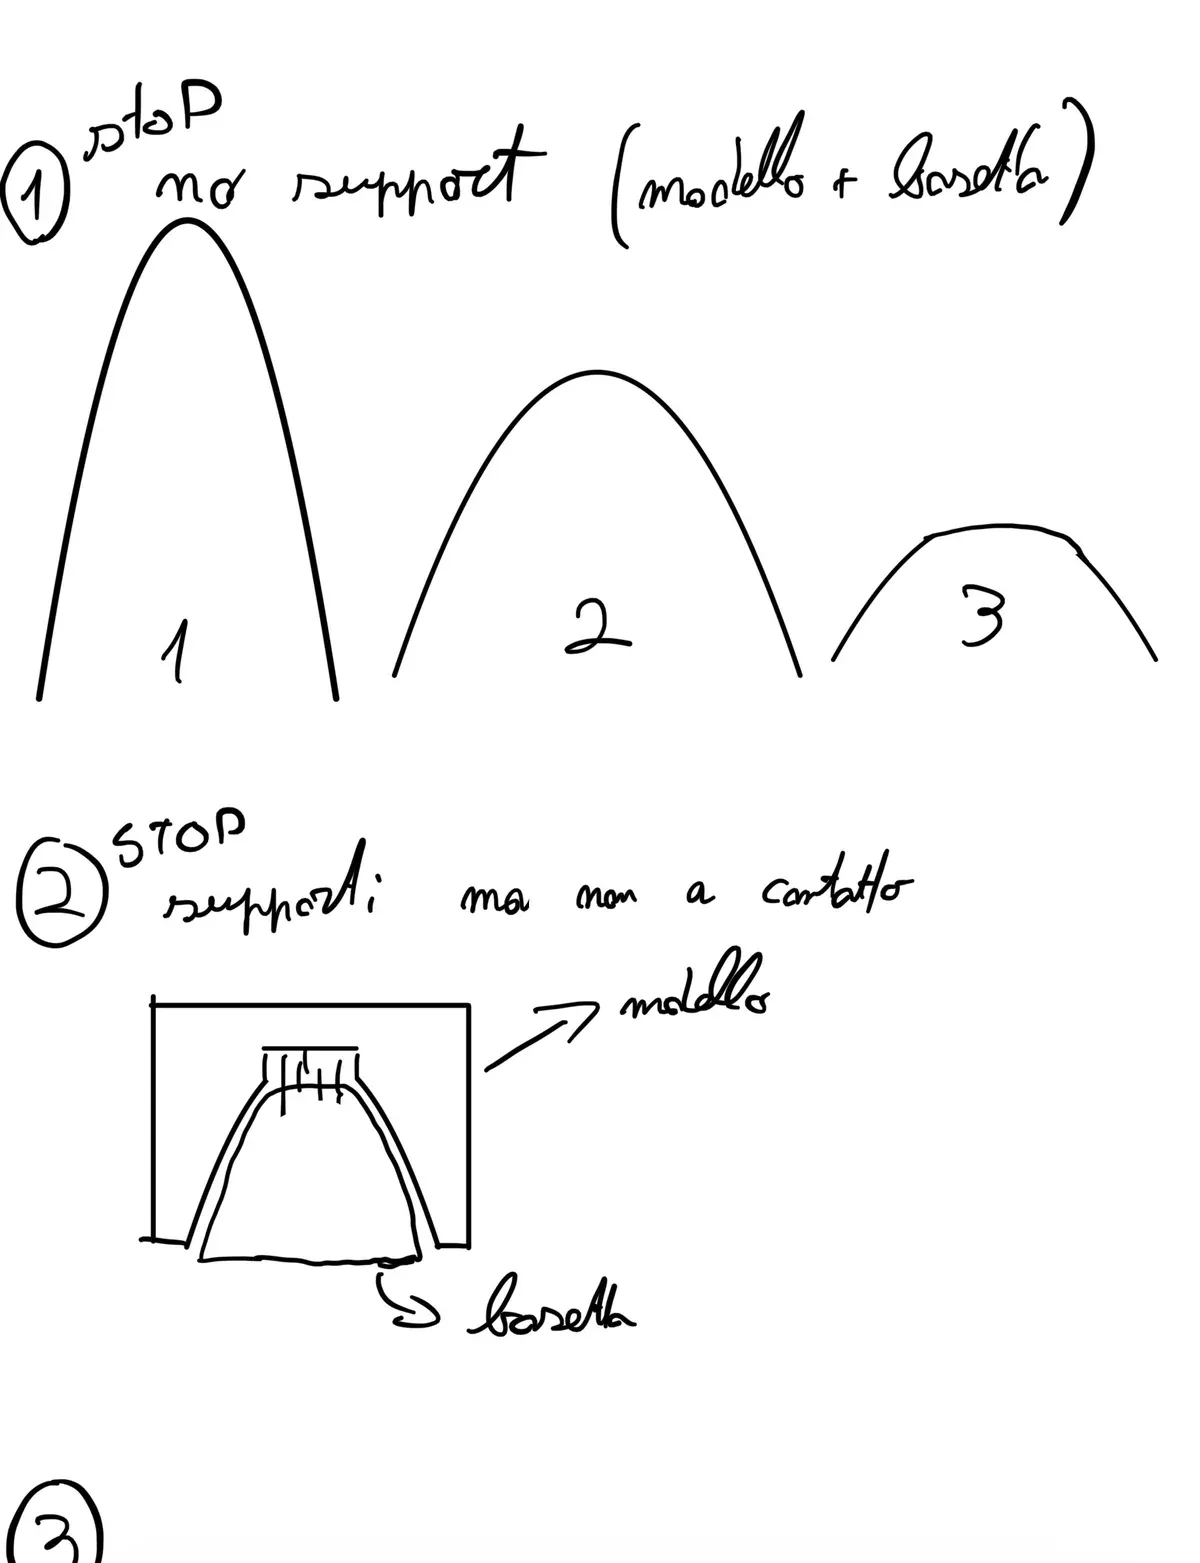
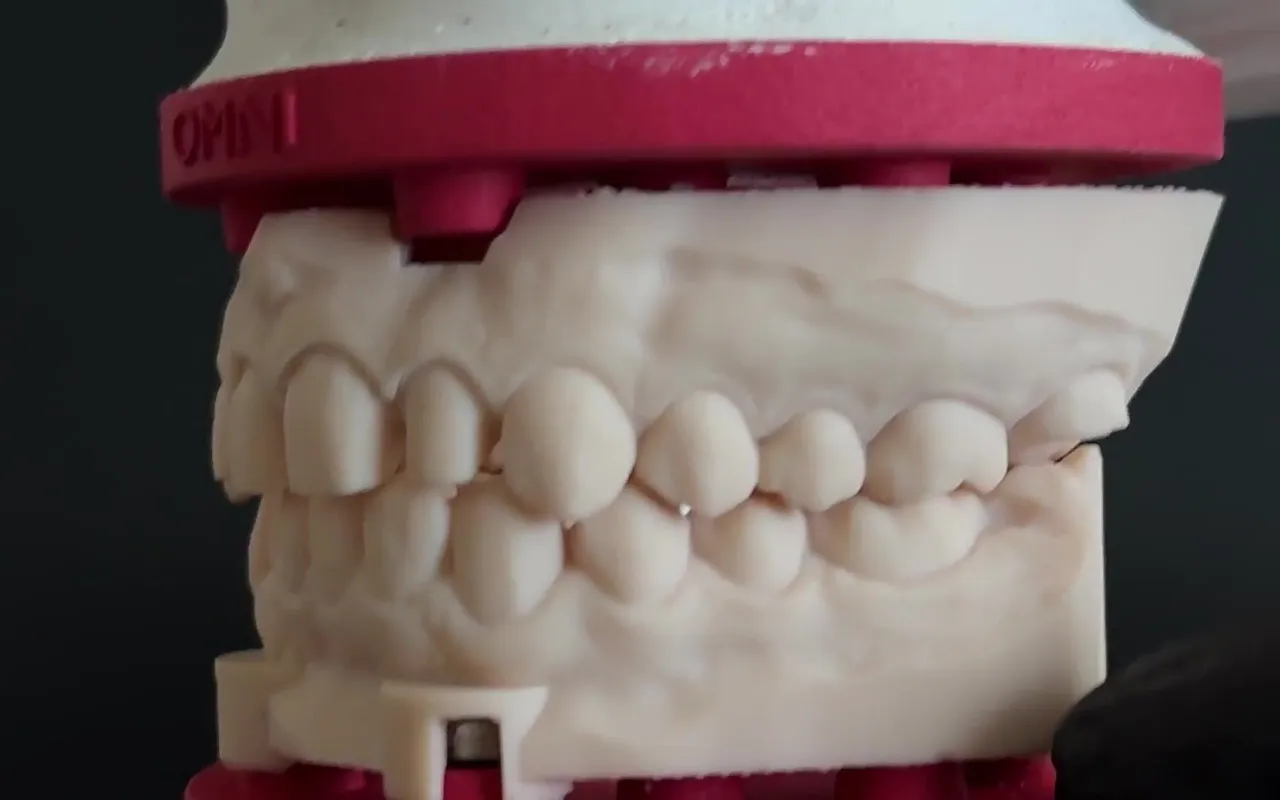
Une question d’un ami a stoppé net le projet. La géométrie que j’avais dessinée imposait des supports et un angle d’impression très incliné : des impressions plus longues, des dents compromises, une variable de plus que personne ne contrôle. Un modèle dentaire devrait s’imprimer à plat. Alors j’ai arrêté de dessiner un socle et j’ai passé des mois à concevoir la géométrie autour de la façon dont un modèle doit vraiment être imprimé. Test après test. Visites de laboratoires. Itération après itération.
Le prothésiste ne devrait jamais avoir à y penser.
Les aimants tiennent le modèle sur la plaque, mais si tu en insères un avec la mauvaise polarité, il repousse. J’ai refusé de régler ça avec des instructions. L’utilisateur ne devrait jamais se demander dans quel sens va un aimant. La réponse est arrivée un soir à la maison, d’un domaine qui n’avait rien à voir avec le laboratoire. L’outil qui en est sorti fixe la polarité à ta place : à la paillasse, la question ne se pose même plus.
Un calibrateur qui ne tenait pas le zéro.
Le calibrateur, la pièce qui amène ton articulateur à zéro, continuait de dériver sur la tige incisive. Matériaux industriels, nylon, tolérances plus serrées : rien n’était constant, et le fournisseur ne pouvait pas faire mieux. La solution allait contre tous mes instincts de concepteur produit : sortir le calibrateur de la boîte et livrer le fichier STL à la place. Tu l’imprimes sur ton imprimante, avec ta résine, dans ton environnement. La tolérance de ta machine cesse de combattre le système et en devient une partie.
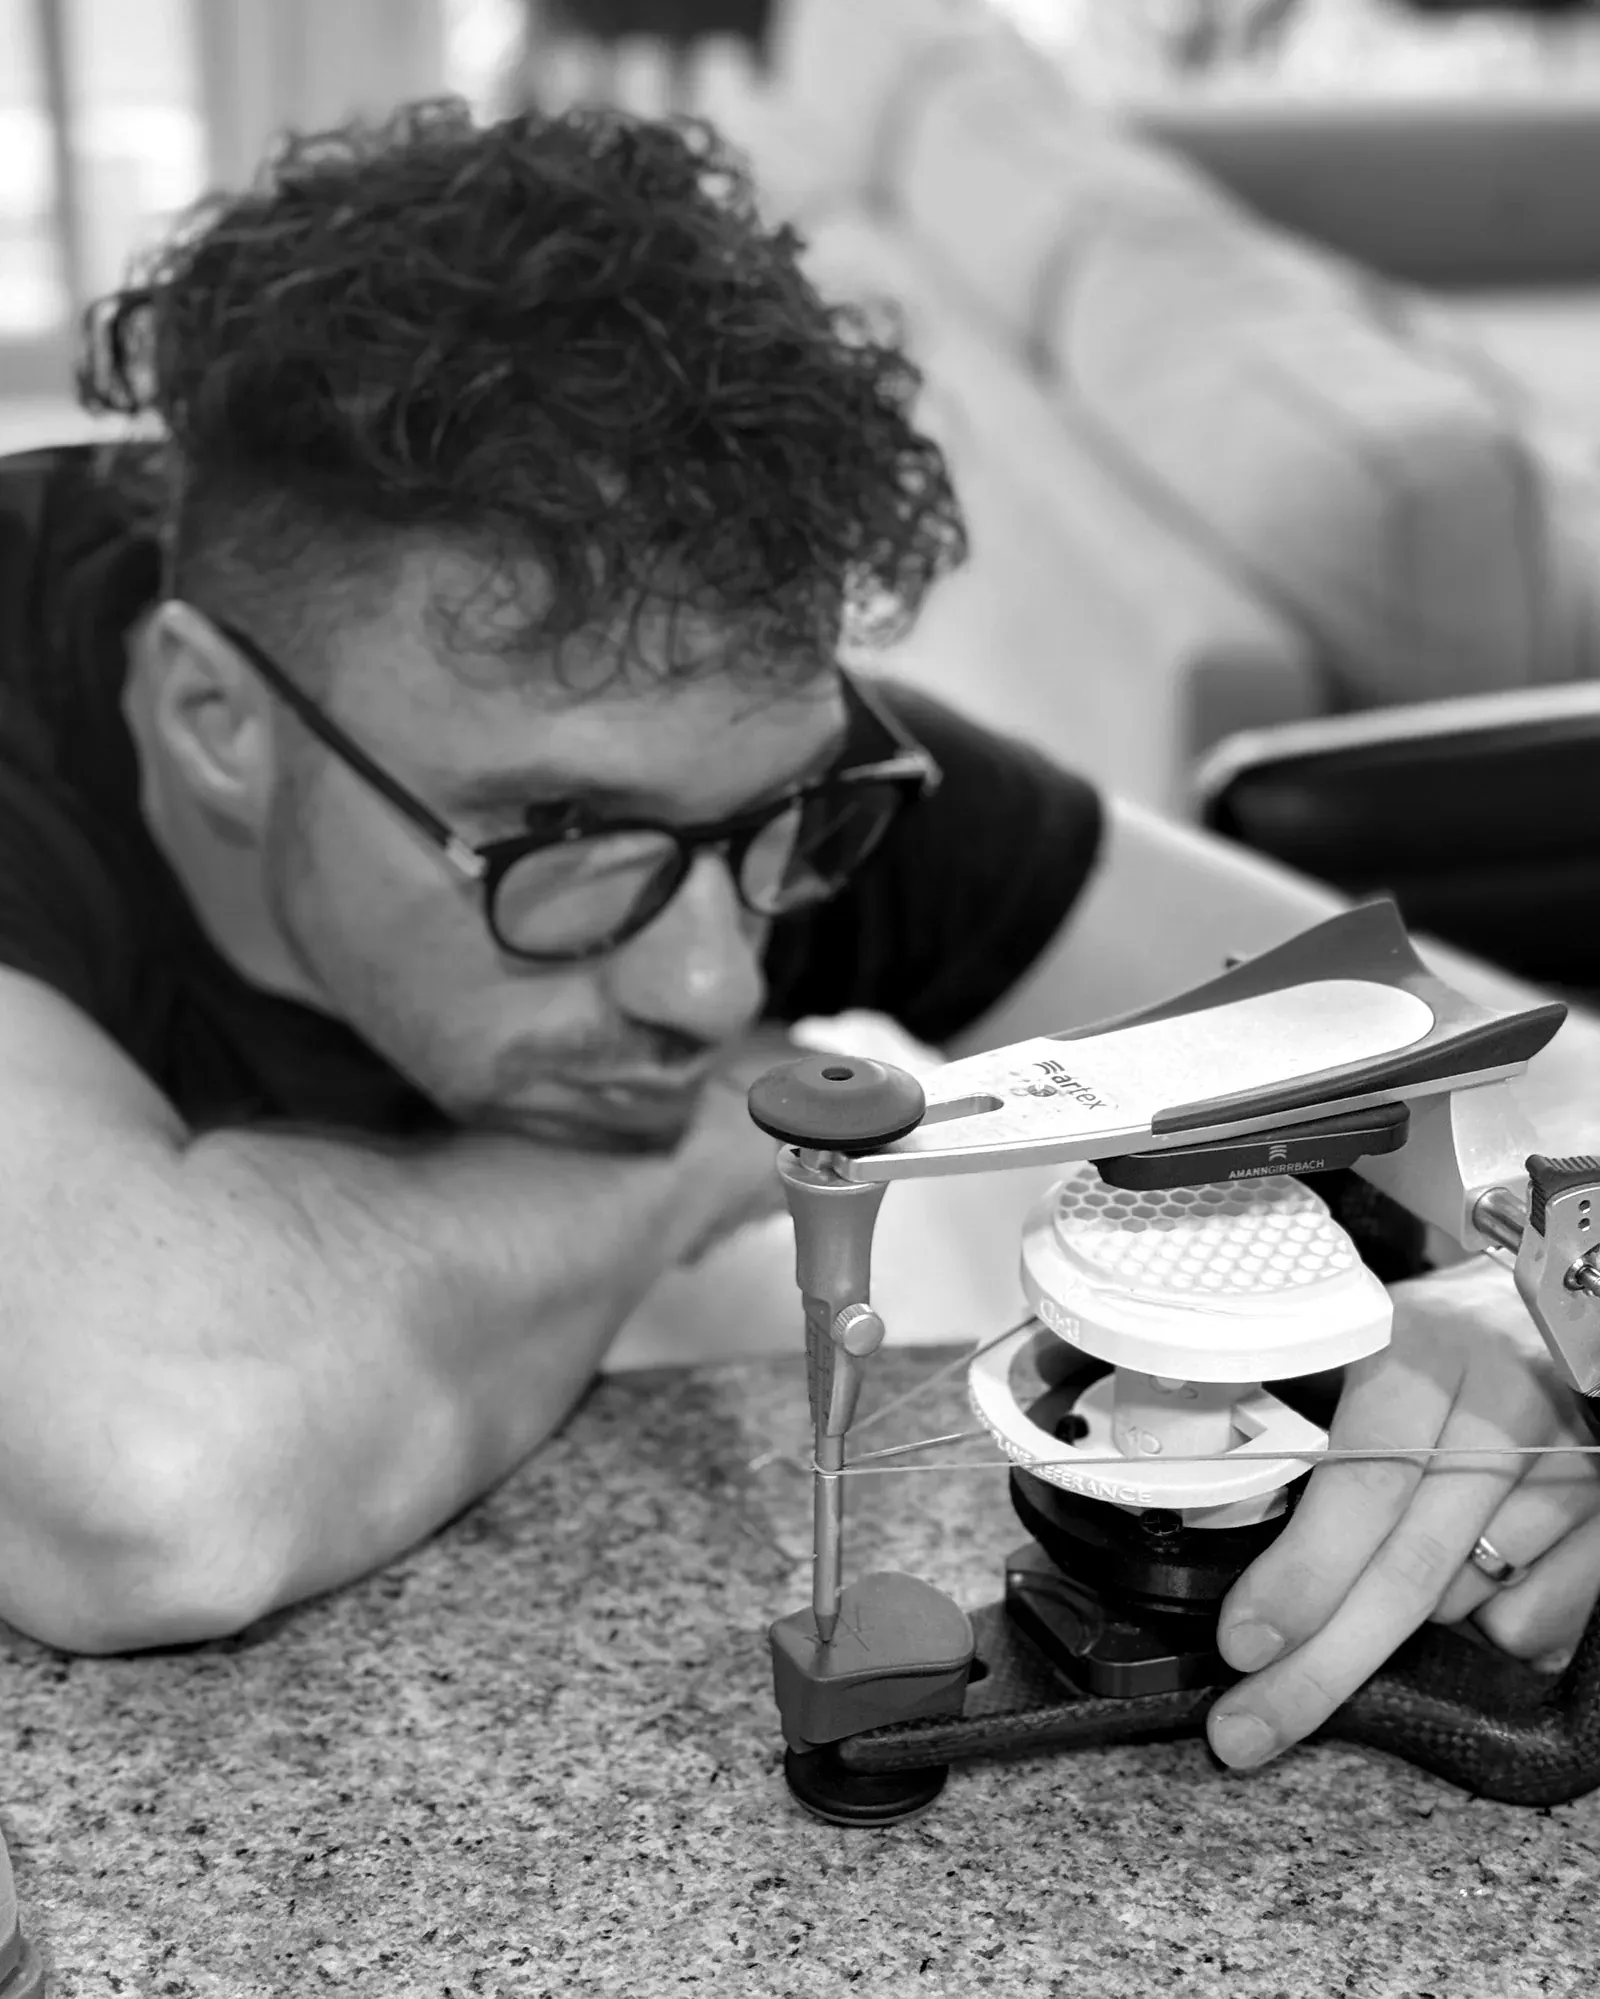
Je n’avais pas quatre bons composants. J’avais un protocole.
Géométrie. Aimants. Calibration. Bibliothèques CAO. Retires-en un seul, et ça ne fonctionne plus. Ce protocole, c’est le ZeroDrift™ Transfer.
- Géométrie ShieldBase™
- Configuration DockingMatrix™
- Calibration TrueZero™
- Bibliothèques CAO
La chaîne de précision
Ce que nous maîtrisons. Ce que nous ne maîtrisons pas.
Ta chaîne
- Qualité du scan
- Conception CAO
- Calibration de l’imprimante
- Comportement de la résine
- Post-polymérisation
- Stabilité de l’articulateur
Le transfert
- Géométrie ShieldBase™
- Configuration DockingMatrix™
- Calibration TrueZero™
- Bibliothèques CAO
Nous ne pouvons pas maîtriser ton scanner, ton imprimante, ta résine ou ton articulateur. Nous avons conçu une seule chose : le moment où ton modèle rencontre l’articulateur. Cette étape n’ajoute rien. Quel que soit l’écart dans ton workflow, il ne vient pas du transfert. Le transfert n’est jamais le maillon faible.
Références
Une ingénierie protégée, expédiée dans le monde entier
Patent Pending
Demande internationale couvrant le système DACOS Omni.
Le système DACOS Omni, y compris ses plaques adaptatrices, sa méthode de calibration, la géométrie de ses attachements et ses outils de positionnement des aimants, est protégé par une demande de brevet internationale en cours.
Modèle enregistré à La Haye
Enregistré sans notification de refus.
- 30+Pays où DACOS Omni a été expédié
Conçu et développé par MetaDac FZE.
Partenaires
Impression, matériaux et logiciels de CAO.
Au-delà de la paillasse
Je ne vends pas seulement le système. J’enseigne le métier qui est derrière.
Pendant des années, avant DACOS, des laboratoires et des universités m’ont invité à enseigner les workflows numériques, de la scène de la Digital Dentistry Society aux cours pratiques en Europe, en Asie et sur le continent américain. L’obsession de la précision d’où est né ZeroDrift™ a commencé ici.
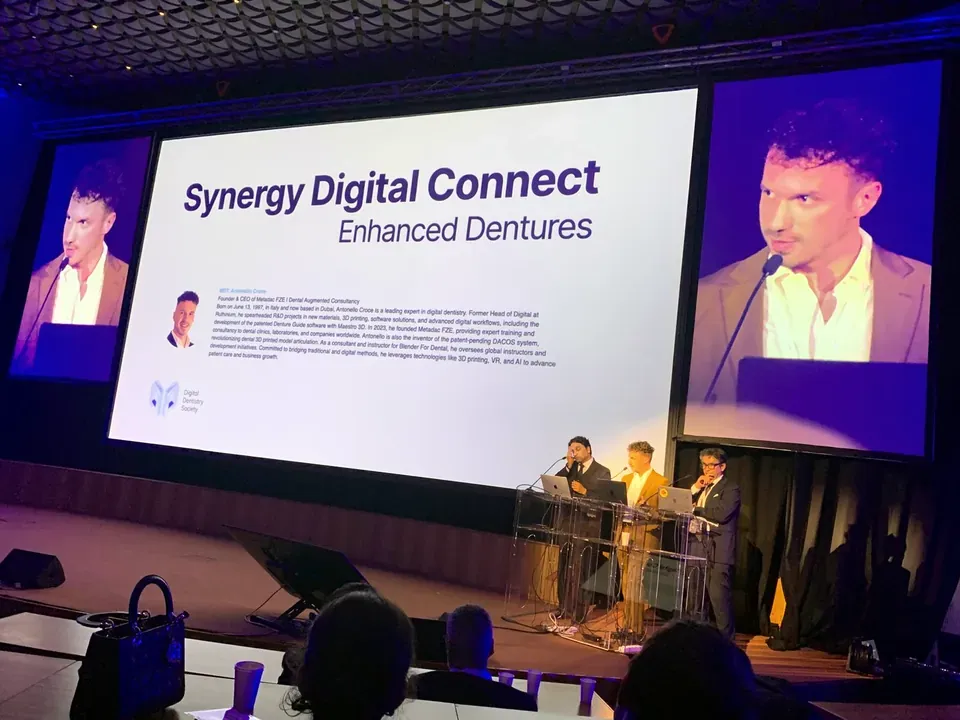
Digital Dentistry Society · Venise 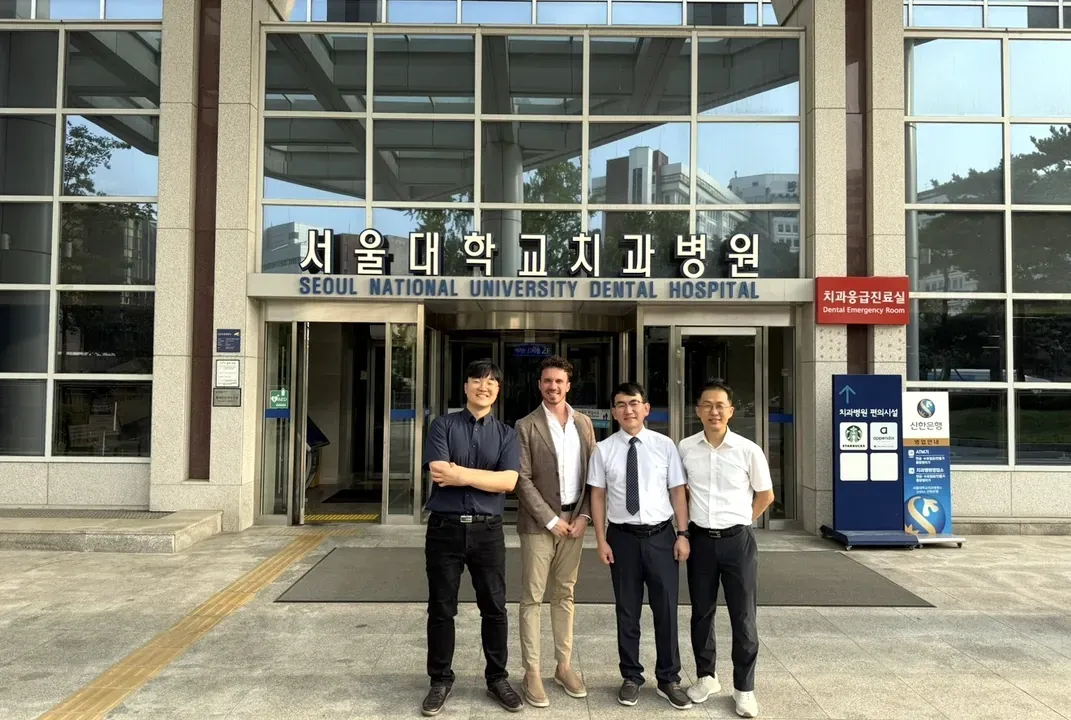
Seoul National University Dental Hospital · Corée 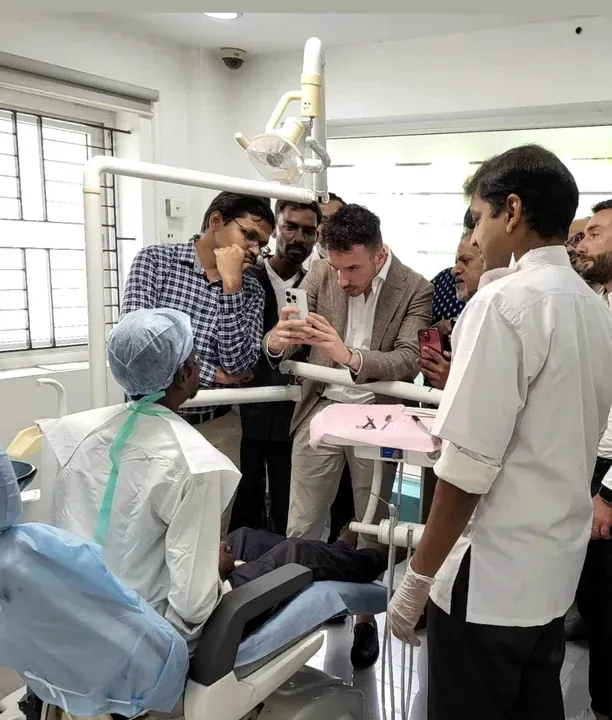
Démonstration au fauteuil · Inde 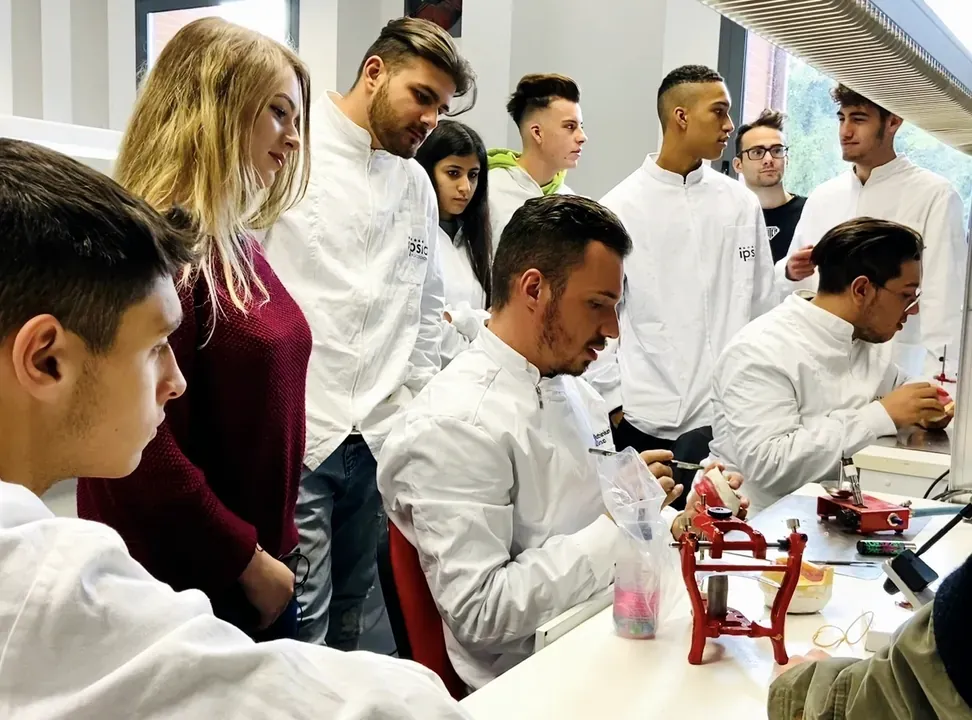
École de prothèse dentaire · Italie 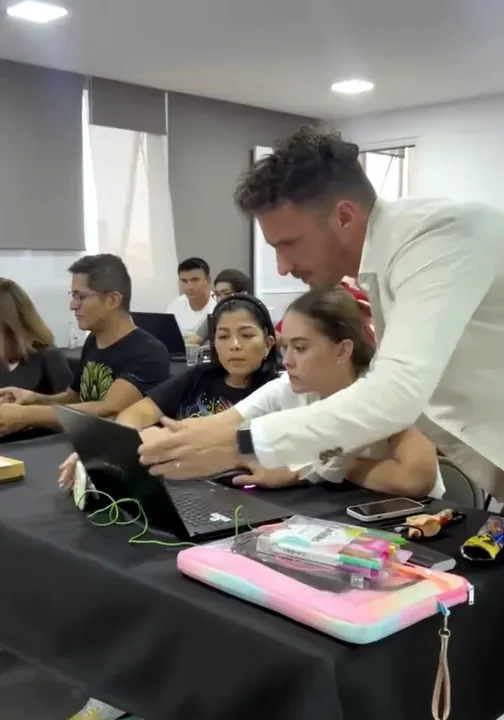
Formation CAO · Mexique 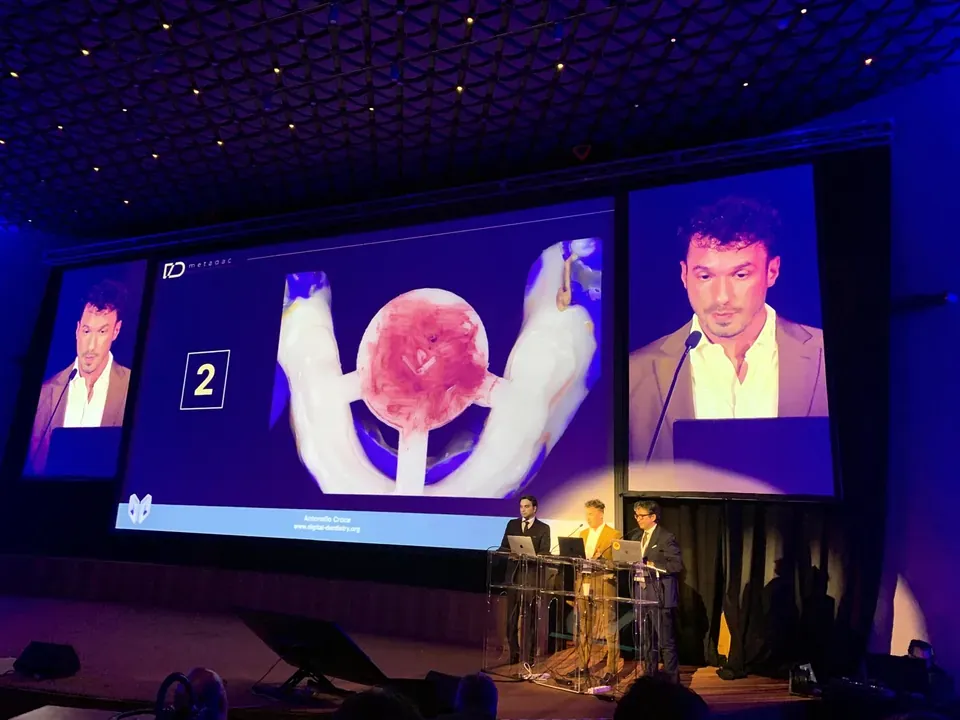
Scène du congrès DDS · Venise 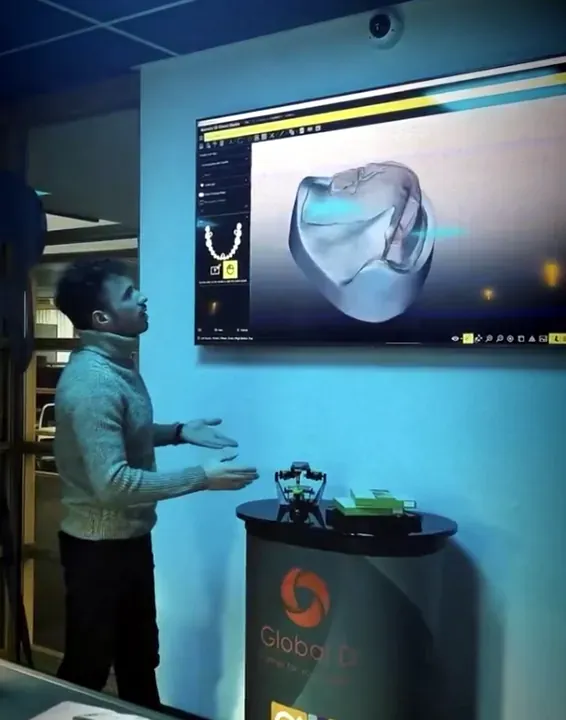
Conférence · Pays-Bas 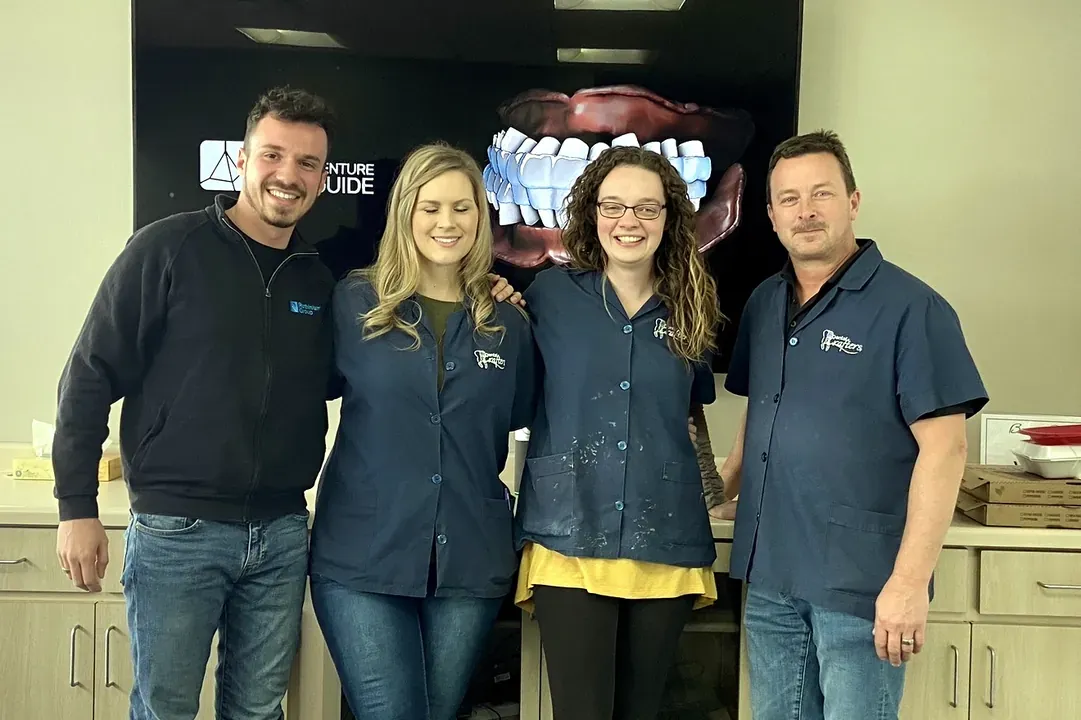
Formation en laboratoire · Wisconsin, États-Unis 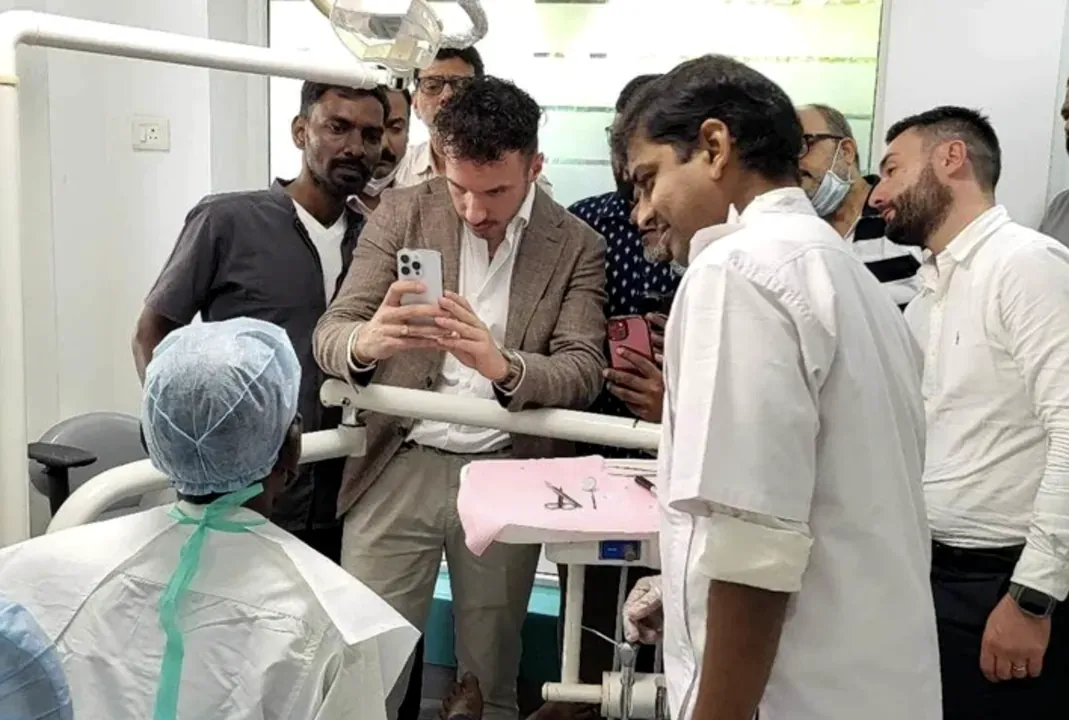
Cours pratique · Inde 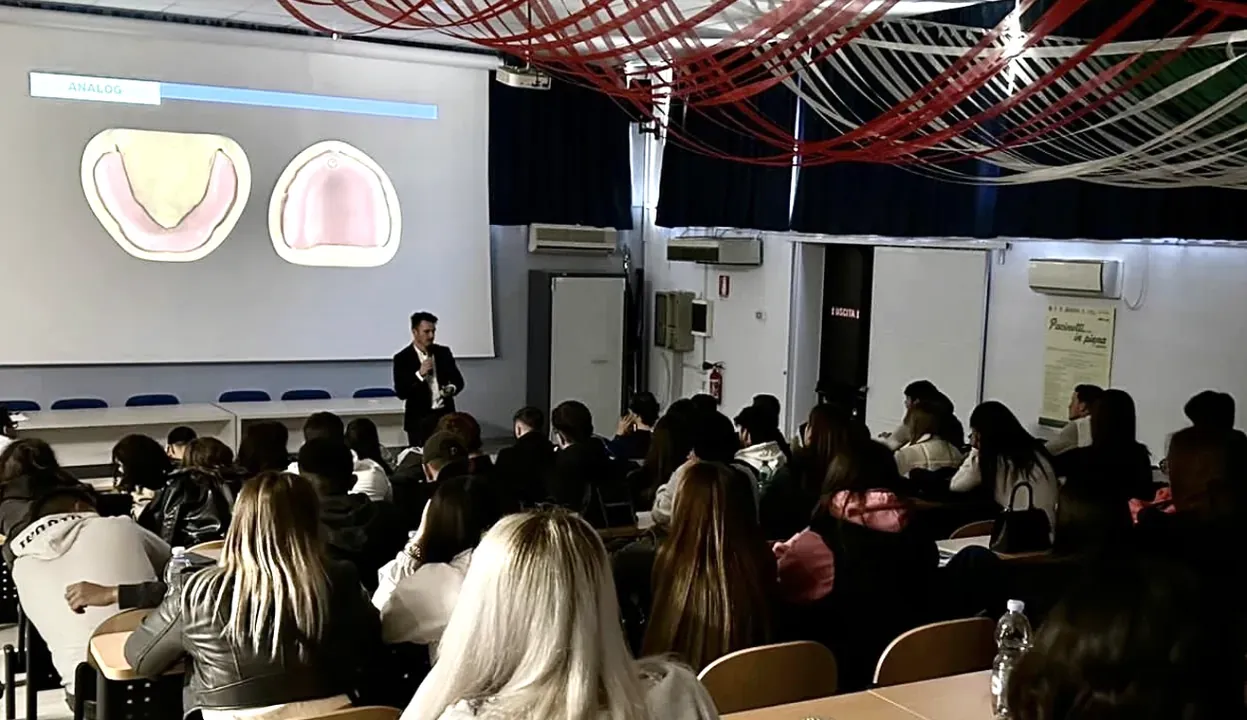
Scène de congrès · Italie 
Symposium dentaire · Séoul 
Cours de workflow numérique · Mexique 
Podcast de dentisterie numérique · Dubaï 
Atelier articulateurs · Italie 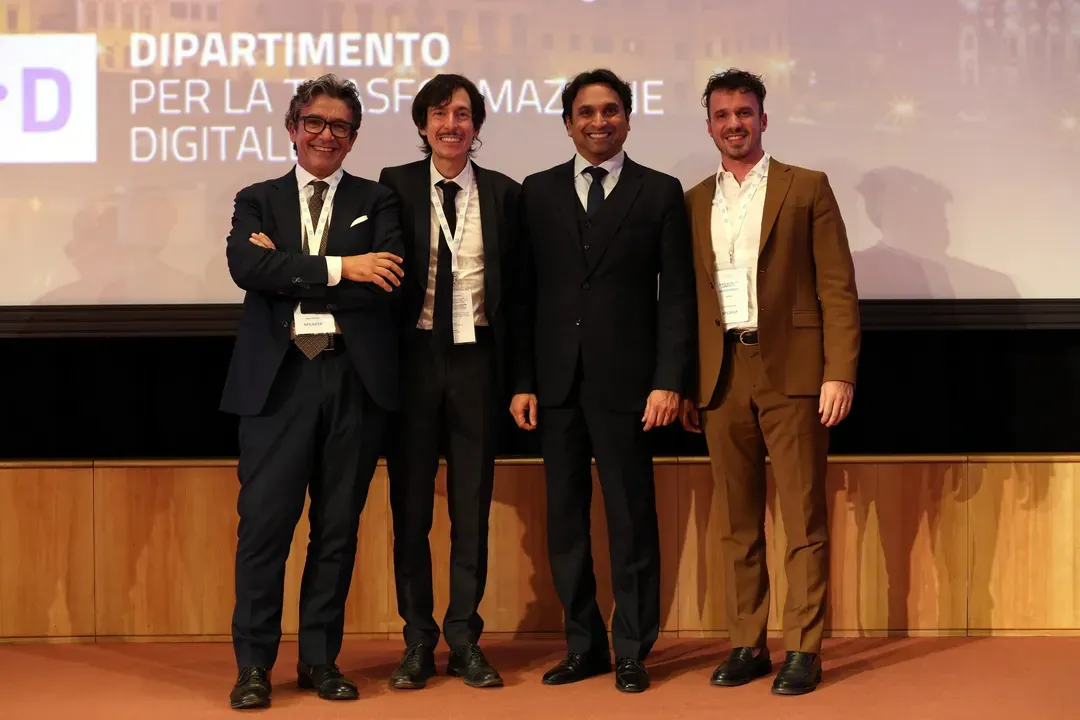
Intervenants invités · DDS Venise 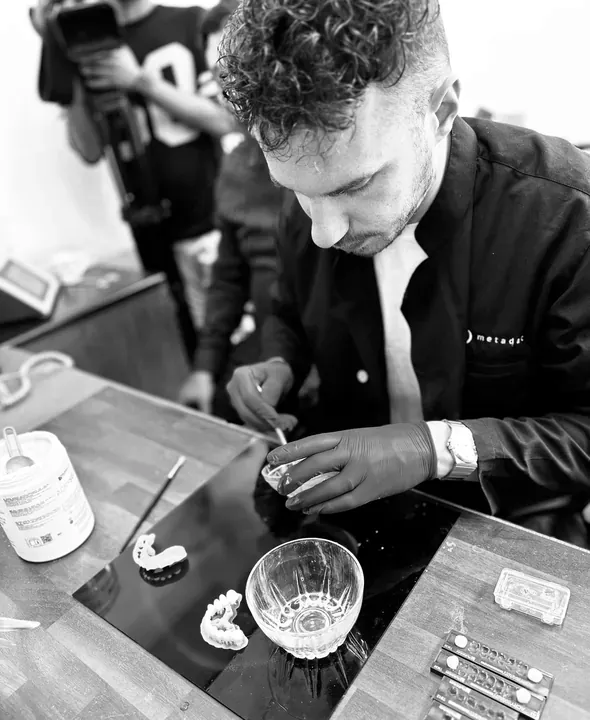
Démonstration filmée en direct
Le mot du fondateur
L’assistance de ceux qui ont conçu le système
DACOS Omni est conçu, développé et suivi par la même équipe. Si quelque chose dans ton workflow ne revient pas à zéro, tu parles directement à ceux qui ont construit le système.
Antonello Croce, fondateur
antonello@dacos.dental
Le transfert n’est plus ton problème.
Rejoins les laboratoires de 30+ pays qui travaillent déjà avec DACOS Omni.